
Introduction
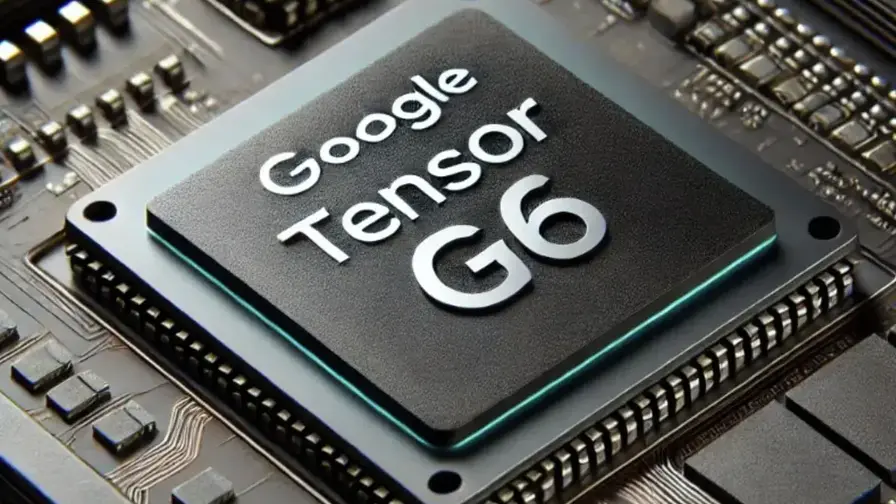
Une entrée isolée dans la base de données Geekbench peut faire bien plus que susciter des interrogations : elle peut réécrire les rumeurs pour un après-midi. C’est exactement ce qui s’est produit lorsqu’un test associé à un appareil nommé « Google Kodiak » a émergé, laissant entrevoir du matériel précoce susceptible d’appartenir à la supposée famille Pixel 11 — et, surtout, un chipset Tensor G6 non annoncé.
Détails de la fuite Geekbench
Le relevé est singulier d’une manière qui attire l’attention. Au lieu de la configuration octa‑cœur familière que nous avons vue dans le Pixel 10 Pro XL, cette entrée indique une configuration à sept cœurs. Pas une faute de frappe. Pas une erreur d’arrondi. Un seul cœur Arm C1‑Ultra cadencé à 4,11 GHz. Quatre cœurs Arm C1‑Pro à 3,38 GHz. Deux autres cœurs C1‑Pro à 2,65 GHz. Des fréquences qui dépassent les chiffres rapportés jusqu’ici pour le Tensor G5.
Pourquoi l’architecture des cœurs importe
La structure des cœurs et les fréquences d’horloge déterminent en grande partie le comportement réel d’un smartphone : réactivité des applications, gestion du multitâche, comportement thermique et autonomie. Autrement dit, une architecture de cœurs différente entraîne des compromis concrets en termes de performance par watt, latence et expérience utilisateur.
Les scores Geekbench et ce qu’ils révèlent
Pourtant, le benchmark dresse un tableau contradictoire. L’appareil allégué affiche un score mono‑cœur de 845 et un résultat multi‑cœur de 2657. Ces chiffres restent bien en deçà de ce que l’on attendrait d’un flagship moderne, surtout un SoC doté d’un cœur principal ultra‑rapide. Plusieurs hypothèses techniques peuvent expliquer cet écart : immaturité logicielle, pilotes GPU non optimisés, throttling thermique, ou même une instrumentation de test non représentative.

GPU et pipeline graphique
Les annotations matérielles ne se limitent pas aux processeurs. L’enregistrement mentionne également un GPU PowerVR C‑Series CXTP‑48‑1536, une évolution par rapport au PowerVR DXT‑48‑1536 employé dans le Pixel 10 Pro XL. Cela suggère que Google pourrait tester une nouvelle chaîne graphique, ou simplement expérimenter des couplages de silicium différents lors de la validation initiale.
Interpréter le changement de GPU
Un changement de bloc graphique peut avoir plusieurs implications : meilleure efficacité énergétique pour certains types de calculs, différences de compatibilité API (Vulkan, OpenGL ES), performances diverses selon les charges (rendus 3D, UIs complexes, encodage vidéo) et contraintes thermiques. Les équipes d’ingénierie évaluent souvent plusieurs GPU pour équilibrer coût, chauffe et performances réelles sur les applications cibles.
Comparaison avec le Pixel 10 Pro XL
À titre de comparaison, le Pixel 10 Pro XL embarque un SoC octa‑cœur doté d’un Cortex‑X4 principal à 3,78 GHz, de cinq Cortex‑A725 à 3,05 GHz et de deux Cortex‑A520 à 2,25 GHz. Conceptions différentes. Empreintes de performance différentes. Priorités différentes. La configuration à 7 cœurs implique que Google expérimente une nouvelle approche — peut‑être pour optimiser la performance par watt d’une manière inédite.
Conceptions de cœurs : éléments techniques
Les cœurs « prime » très rapides (comme un X4 ou un C1‑Ultra) améliorent la réactivité dans les tâches à thread unique, mais leur impact sur les scores multi‑cœurs dépend de la présence et de la répartition des cœurs intermédiaires et économes. Les schémas d’hétérogénéité — nombre, type et fréquence des cœurs — influent sur la façon dont le système distribue les threads et gère la chauffe. Google semble tester un ensemble de compromis différent pour atteindre des objectifs spécifiques (autonomie, coût, température).
Pourquoi rester prudent face aux benchmarks isolés
Avant de griffonner cette entrée dans votre calendrier de sorties, respirez un bon coup. Les bases de données de benchmarks sont des environnements désordonnés. Prototypes, appareils mal étiquetés, et même entrées frauduleuses se frayent un chemin dans les registres publics. La maturité logicielle compte autant que le silicium. Une puce testée avec des pilotes provisoires ou un firmware incomplet peut sous‑performer de manière dramatique. Considérez ces chiffres comme de timides chuchotements, pas comme la preuve d’une performance finale.
Sources d’erreurs fréquentes dans les fuites
- Appareils d’ingénierie identifiés incorrectement ou renommés pour des tests internes.
- Pilotes graphiques ou microprogrammes incomplets qui pénalisent fortement les tests.
- Conditions de test non standard (salles froides/chaudes, profils d’énergie restreints).
- Manipulations malveillantes ou simples erreurs humaines lors de l’envoi des résultats.
Cadence de sortie et espace pour la spéculation
Il faut aussi considérer le calendrier : la gamme Pixel 11 n’est pas attendue avant le milieu de 2026, et Google n’a pas annoncé de Tensor G6. Cela laisse de la place à la spéculation — et à la désinformation. Les ingénieurs lancent souvent plusieurs builds internes avec différents nombres de cœurs et GPU pour viser des objectifs de consommation, thermique et coût. Une ligne Geekbench unique pourrait représenter l’un de ces détours, et non le produit final.
Pourquoi les fabricants testent plusieurs variantes
Les cycles de développement de SoC incluent des itérations rapides : combinaisons de cœurs, différentes fréquences, calibrage DVFS (Dynamic Voltage and Frequency Scaling), et options GPU. Chaque variante est évaluée pour trouver le meilleur compromis entre performances, autonomie et coût. Une entrée de benchmark est presque toujours un instantané de ce processus, pas une déclaration définitive.
Interprétations possibles et implications
Que faut‑il retenir ? Si l’entrée est authentique, elle montre Google en train d’itérer activement sur son approche de SoC mobile, testant des fréquences plus élevées et des siliciums GPU alternatifs. Si c’est un leurre, c’est un rappel : traitez les fuites précoces comme des signaux, pas comme des plans. Dans les deux cas, l’ère Pixel 11 s’annonce comme une expérience de compromis — et cela rendra le suivi de son lancement plus intéressant que d’habitude.
Points à surveiller pour la suite
- Confirmations officielles de Google concernant l’existence (ou non) d’un Tensor G6.
- Tests répétés avec firmware final et pilotes optimisés pour valider les performances réelles.
- Comparatifs détaillés (consommation, chauffe, performances CPU/GPU) dès que des prototypes stables apparaissent.
- L’évolution des choix GPU (PowerVR C‑Series vs autres solutions) et leurs effets sur le rendu graphique et l’accélération vidéo.
Analyse technique approfondie
Pour les lecteurs techniques, quelques précisions supplémentaires aident à contextualiser ces résultats. Les microarchitectures modernes déplacent la frontière entre performance brute et efficience énergétique. Par exemple, un cœur C1‑Ultra à 4,11 GHz peut afficher d’excellentes performances en single‑thread, mais si le système doit fréquemment rétrograder sa fréquence pour gérer la chaleur ou préserver l’autonomie, l’avantage peut s’estomper.
Performance par watt et scénarios d’usage
La performance perçue par l’utilisateur dépend du comportement de scheduling du système d’exploitation, de la latence mémoire, de l’efficacité des caches et de la capacité du SoC à maintenir des fréquences élevées sous charge soutenue. Des cœurs très rapides sont utiles pour les interactions courtes (ouverture d’apps, animations), mais pour des charges prolongées (jeux, encodage), la dissipation thermique et la sustentation des fréquences deviennent décisives.
Rôle des pilotes et du firmware
Les pilotes graphiques et le firmware du PMIC (Power Management IC) jouent un rôle majeur dans l’optimisation des performances. Un GPU théoriquement puissant peut apparaître faible si ses pilotes ne tirent pas parti des accélérations matérielles ou s’il est configuré en mode conservateur lors des tests. C’est une des raisons pour lesquelles les benchmarks précoces, réalisés sur des firmwares de développement, ne reflètent pas nécessairement le comportement final du produit.
Contexte marché et positionnement concurrentiel
D’un point de vue marché, Google cherche à consolider sa série Pixel comme une alternative crédible aux ténors Android, en misant sur l’intégration logicielle et des capacités sur mesure (IA sur l’appareil, traitement d’image, optimisation de l’autonomie). Expérimenter des configurations SoC inédites fait partie de cette stratégie pour obtenir un avantage différenciant en matière d’expérience utilisateur.
Ce que cela signifie pour les consommateurs
Pour l’utilisateur final, le résultat pratique importe plus que l’architecture interne : fluidité de l’interface, autonomie quotidienne, qualité photo et stabilité logicielle. Une variante de SoC peut offrir une meilleure autonomie à charge réelle malgré des scores bruts moins impressionnants. D’où l’importance des tests indépendants et des revues approfondies une fois les appareils finaux disponibles.
Conclusion
Cette fuite Geekbench autour d’un « Google Kodiak » et d’un supposé Tensor G6 mérite une attention mesurée. Elle illustre l’expérimentation inhérente au développement hardware et rappelle que les premières mesures publiques sont souvent partielles. Les modifications de topologie des cœurs, les fréquences élevées et le changement de GPU montrent que Google explore activement différents chemins techniques. Restez attentifs aux annonces officielles et aux benchmarks réalisés sur firmwares stables pour obtenir une image fidèle des performances et de l’autonomie des futurs Pixel.
Récapitulatif rapide
- La fuite évoque un SoC 7‑cœurs avec un cœur C1‑Ultra à 4,11 GHz.
- Les scores Geekbench publiés sont inférieurs aux attentes pour un flagship.
- Le GPU cité est un PowerVR C‑Series CXTP‑48‑1536, différent du Pixel 10 Pro XL.
- Les résultats peuvent refléter des prototypes, des firmwares incomplets ou des tests internes.
En somme, considérez cette entrée comme un point de données dans un long processus d’itération : informative, mais pas définitive.

"Rédactrice spécialisée dans les réseaux sociaux et la culture web. Je suis les tendances qui font le buzz."
Discussion
Laisser un commentaire
Commentaires (2)
J'ai vu des tests internes comme ça au taf, résultats changent bcp selon le firmware. À prendre avec prudence, mais ça reste intriguant.
Sérieux? Un core à 4,11GHz mais score bas... pilotes pas prêts, ou fake? J'y crois moyen, on verra.